矩阵理论与应用(一)——线性空间与线性变换
整理线性空间与线性映射的核心内容:线性空间与子空间的定义与判定、基与坐标、线性映射及其矩阵表示,以及矩阵等价、相似与不变子空间的关系,并附带典型例题的证明过程。
线性空间
回顾之前学习过的向量空间和数域的定义:
向量空间:对向量的加法和数乘两种运算都封闭
数域:包含0,1的非空数集对四则运算都封闭,如有理数域和实数域(加减乘除)
有理数域
实数域
复数域
卡氏积(笛卡尔积):
映射的表示方法:
将向量空间拓展到一般的线性空间:
- 实数→一般数集
- 向量集合→一般的非空集合
- 向量的加法和数乘运算→一般的加法和数乘运算
定义1.1.4:加群:在非空集合𝑽上定义一种代数运算,称之为加法(记为“+”),使得∀𝜶,𝜷 ∈ 𝑽都有𝑽中唯一元素𝜶 +𝜷与之对应,该元素称为𝜶与𝜷的和,且满足如下性质,称𝑽在加法运算下构成一个加群,记为**(𝑽, +)**.
- 交换律
- 结合律
- 存在零元(且唯一),
- 存在负元(任一向量的负向量唯一)
定义1.1.5:线性空间:设**(𝑽, +)是一个加群,𝑭是一个数域。定义了𝑭中的数与𝑽中元素的一种代数运算,称为数乘,使得∀𝝀 ∈ 𝑭,𝜶 ∈ 𝑽,有𝑽中唯一元素𝝀𝜶与之对应,𝝀𝜶称为𝝀与𝜶的积,且满足以下性质,称𝑽为数域𝑭上的线性空间,记为(𝑽, +,∙)** ,𝑽中元素称为向量,𝑭中元素称为标量。
- 数乘对加法分配律
- 数乘对数的加法分配律
- 数乘结合律
- 数乘的初始条件(单位元)
线性空间中的两种运算—加法和数乘—合称为线性运算。
- 验证该集合为加群的四个条件
- 验证该加群为线性空间的四个条件
函数空间:由函数作为元素所构成的集合,表示为
如包含了所有以下函数,值中有两个分量
常见的线性空间举例(1)向量空间,R^n是线性空间的首个例子
(2)实矩阵空间
(3)正弦函数集合
(4)一元多项式集合,称为多项式空间 
(5)全体多项式集合 S_1,全体可微函数集合 S_2,全体连续函数集合 S_3,全体可积函数集合 S_4,全体实函数集合 S_5
(6)齐次线性方程组的解集
注:非齐次线性方程组的解集不构成ℂ上的线性空间
(7)离散时间信号空间
证明一个定义在实数域上的集合是否为线性空间
实数域本身就是一个大的线性空间,只需要证明当前集合为线性子空间(下一节)
- 对加法封闭
- 对数乘封闭
- 包含零元素
- 包含负元素
线性表示与线性组合
线性子空间
零子空间:仅由线性空间 V 的零向量组成的集合是 V 的一个子空间,记为
线性空间 V 本身也是 V 的一个子空间,零空间和 V 称为 V 的平凡子空间
命题 1.2.1:若 V_1,V_2 是 V 的两个非平凡子空间,则在 V 中存在向量满足
命题 1.2.1 的证明
子空间判别法
W 是线性空间 V 的子集,满足加法和数乘运算,并且包含零元素
设 W_1 和 W_2 是 V 的子空间,定义三个集合
1,3 为 V 的子空间,分别称为交空间与和空间第二个也比较容易举出反例:二维空间中取出两个轴线(分别是二维空间的线性子空间),但是两者的和不在集合的并集中。
交空间是包含于𝑾𝟏和𝑾𝟐的最大子空间
和空间是包含𝑾𝟏和𝑾𝟐的最小子空间
证明其为线性子空间相对简单。
证明
涉及线性代数中的一个定理:任何一个方阵均可以唯一地写成一个对称矩阵和一个反对称矩阵相加的形式
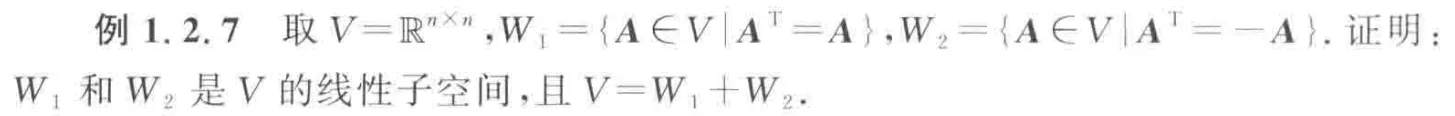
由向量张成的子空间:
向量组及向量组拼成的抽象矩阵:V是数域 F 上的线性空间,由 V 中的有限序列称为一个向量组,向量组按顺序排成的行称为向量组拼成的抽象矩阵(矩阵中的元素不一定是数,而是线性空间V 中的抽象元素),表示为
矩阵 A 的核与像的定义。
上述线性方程组的解空间称为矩阵 A 的核(记为 kerA),也称矩阵的零空间
易证上述集合为的线性子空间,称为矩阵 A 的像(记为imA),不难看出集合为 A 的列向量张成的子空间,因此也称为矩阵的列空间
秩—零化度定理:定义域 V 的维数可以分解为“映射到零的向量数量”(零化度)和“映射到像空间的向量数量”(秩)之和
kerT 称为核,其维数称为零化度(nullity);
imT 称为像,其维数称为秩(rank)。
求矩阵
的零空间和列空间及其维数 如果学习了后面线性变换的内容则可以很容易知道 A 为
的线性变换,所以零空间是 R^3 的子空间,列空间是 R^2 的子空间
基与坐标
线性无关
线性无关:设 V 是 F 上的线性空间,α_1,...,α_n是 V 中的一组向量,若向量方程
只有平凡解(均为零),则称向量组线性无关
线性无关的矩阵表示
单个零向量线性无关
单个非零向量线性相关
线性无关向量组的任一子集是线性无关的
线性相关向量组的任一扩集仍是线性相关的
(1)考察多项式空间 P_1(x)
由于
即上述几个多项式是线性相关的。(2)定义在 C 上的线性空间 C,空间中向量 i 和向量 1 线性相关。
定理1.3.1
用矩阵来进行线性表示
假设有多个被表示的向量
称为矩阵方程,线性表示
线性表示的性质
- 传递性
极大线性无关组和秩
极大性 = 生成性
定理:向量组的极大线性无关子组所含向量的个数是唯一的
对于上述定理进行证明
有向量组
假设存在
的极大线性无关子组,且 s ≠ t
基与坐标
定义1.3.4 基(**)
基的定义同样也是证明一组向量是否为线性空间的基的方法
在线性空间,明确一组基的重要原因在于给线性空间强加一个 “坐标系”
定理1.3.2(唯一表示定理):设𝒙1, ⋯ , 𝒙𝑛是线性空间𝑉的一组基, 则𝑉中任一向量𝒙都可由基𝒙1, ⋯ , 𝒙𝑛唯一表示.
同一空间不同基所包含的向量个数一定相同
证明过程如下(反证)
当然这也可以看作极大线性无关组中所包含的向量个数相等的一种特殊情况,两种证明方式的本质相同,但之前利用矩阵的证明方法显然更为简洁
单位矩阵的列向量组是标准基向量组
假设 A 是定义在 F 上的线性空间 V 的一组基向量构成的抽象矩阵
求解上述非齐次线性方程组的问题就转化为了沿着基向量展开,求解坐标的问题。
定义定理推导关系
1 | graph TD |
定义1.3.5 坐标
上面的定义本质上表明向量坐标到线性空间
构成了一一对应的关系。
,在 V 中的原像存在且唯一
抽象向量=基矩阵×坐标向量
例1.3.6
m*n 阶矩阵空间的基有 m*n 个
n*n 阶上三角型矩阵基有
线性空间的两组基之间可以通过过渡矩阵(或变换矩阵)进行变换
其中 A 为过渡矩阵,可逆
反向过渡矩阵为 A 的逆阵
坐标间存在如下转换关系
简单推导坐标变换关系:
已知:
将 x 用矩阵表示:
代入过渡矩阵:
即
例1.3.7 本例以任意函数在 0 处的泰勒展开和
处的泰勒展开为例进行了基过渡矩阵的分析
维数与基的关系:设 V 是有限维线性空间,则 dim V=n 当且仅当 V 中任一组基有 n 个线性无关的向量。即线性空间的维数与基向量数目相等
线性空间 C 在实数域伤的维数为 2,在复数域上的维数为 1
推论1.3.1 基扩充定理:n维线性空间中任意n个线性无关的向量均为V的一个基底,且任一线性无关向量组
维数定理(***):设V是数域F上的线性空间,W_1和W_2是V的两个子空间,则
维数定理的证明
设
有
求
化列向量矩阵为最简形
2
3
4
5
6
7
8
{1, 1, 1, 2, 0},
{2, 1, 0, 1, 1},
{1, 1, 1, 0, 0},
{0, 0, 1, 0, 0}
};
Mathlib::Matrix reffA1 = A1.rref();
2
3
4
0 1 0 0 -1
0 0 1 0 0
0 0 0 1 0
根据维数定理反推可知
线性映射与矩阵
映射与多项式
映射的一些基本概念,主要理解一一对应
一一对应三种描述
(1)定义
- 像空间的任意一个元素都有原像
- 原像是唯一的
(2)方程
方程存在唯一解(3)逆映射
考察一个线性空间 V,
是 V 的一组基 定义一个映射
这里是 V 在基下的坐标,显然该映射为一一映射(用定义证明即可)
- 任意一个n元数组都能作为坐标出现,因此映射是满射
- 反证法证明唯一性
线性映射
线性映射:设V和W是数域F上的线性空间,如果映射T:V→W满足以下性质
可加性
齐次性
称T为V到W的一个线性映射。
上述定义也是证明映射是否为线性映射的方法
线性映射与非线性映射举例
信号与系统:符合叠加原理的系统称为线性系统
等价命题:
线性映射的矩阵表示:
上面的叙述可以用数学符号表示为:
A 的宽度为 n,代表第 j 个入口基向量在第 个出口基向量下的坐标分量 文字表示
定理(用线性映射计算坐标)
线性空间之间关系:
1 | graph TD |
微分算子的矩阵表示
函数空间到函数空间的映射,此处以最高次为四次的多项式到最高次为三次的多项式为例
:
例:计算
方法一:映射的具体含义(微分求导直接计算)
方法二:矩阵表示原像在入口基下的坐标为
像在出口基下的坐标,使用矩阵乘法进行计算即可,最后得出的结果与方法一相同
旋转变换
几何空间绕固定轴(选定正方向)旋转一个角度
,求它的矩阵表示 解:
将旋转轴的正向规定为第三个基向量(旋转前后基向量不变)
镜面反射
选定垂直于镜面的向量为第三个基向量
线性变换:若
常见特殊的线性变换定义
根据解的形式与自变量之间的关系
- 恒等变换
- 零变换
- 负变换
根据几何意义
平面伸缩变换
平面反射变换
旋转变换
根据运算类型
- 微分变换
- 积分变换
推论 2.2.1:
(1)
(2)
(3) 推广到n个向量的线性组合计算即可
(4)
(3)(4)互为逆否命题
自变量本身为线性无关向量组无法直接得到像空间向量组线性无关:比如零变换
定理2.2.2:

单射的定义:
线性无关:任一不全为零的数组,有
推论 2.2.2:设线性空间 V 与 W 维数相同,且T是线性空间 V 到 W 的线性映射,当且仅当 T 为单射时, V中的一组基的像是W中的一组基,此时映射T是双射(单射+满射)
这里用到了之前的定理——基扩充定理
n维线性空间中任意n个线性无关的向量均为V的一个基底,且任一线性无关向量组可扩充为V的一个基底
线性映射的值空间和核空间:
亏加秩定理
线性映射的亏加秩等于其定义域V空间的维数
矩阵与同构
矩阵等价
为什么要引入矩阵等价?
左乘可逆矩阵:一系列初等行变换
右乘可逆矩阵:一系列初等列变换
表明两个矩阵通过初等变换可以互相转化
从几何角度来看:
对比线性映射概念:视为 的线性映射,线性映射 A 在入口基 P 和出口基 Q 下的矩阵表示是 B
能否选择一组基,使得矩阵表示最简。
在线性代数中我们知道,对任意矩阵 A 存在可逆矩阵,使得
取
观察:在标准基
和 下 但在基
和 下 将 n 入 m 出的静态的线性系统完全解耦成 r 个单入单出的系统
结论:
静态的线性系统永远可以通过在输入端和输出端重新选择端口使其完全解耦
矩阵相似
几何意义(从映射角度观察上述等式)
由于出口空间与入口空间都是
,所以上述线性映射为线性变换
相似最简型
定义(方阵的不变子空间)
都是 A 的不变子空间
是 A 的不变子空间
下面说明不变子空间与相似三角化两个事物的等同性。
证明:矩阵分块分别进行计算
证明反向也成立:假设 W 为
的不变子空间,寻找 可逆矩阵P 和 三角化分块矩阵B 使其满足 因为 W 本身为线性空间其存在一组基向量
将
扩充成 的一组基
此时 B 一定为三角化分块矩阵,P 即为所求
定理(相似对角化的条件)
**定义(特征值与特征向量)**A
从对不变子空间的分析来看,所谓特征向量就是 A 的一维不变子空间
一个矩阵可以相似对角化的充要条件即为 A 存在 n 个线性无关的特征向量(A 有由特征向量构成的基)
线性同构:若线性映射
表面两个线性空间的结构完全相同
例(矩阵与标准线性空间之间的线性映射两事物的等同性)
给定
,通过右乘列向量,可决定线型映射
问题:反之给定线性映射如何确定矩阵?
线性空间与线性映射小姐
上面的论述已经将映射与矩阵表示的关系清晰地表现了出来,映射确定了两个线性空间之间的元素对应关系。而映射的矩阵表示则说明了在两个不同线性空间中对应元素坐标的变换关系